टाइम-ऑफ-फ्लाइट (ToF) चे तत्त्व म्हणजे इन्फ्रारेड प्रकाश उत्सर्जित करून आणि त्याच्या येण्या-जाण्याच्या वेळेचे मोजमाप करून अंतर मोजणे. तीव्र प्रकाश (जसे की थेट सूर्यप्रकाश, स्पॉटलाइट्स इत्यादी) मोठ्या प्रमाणात पार्श्वभूमी प्रकाश निर्माण करतो, जो उत्सर्जित प्रकाशाच्या प्रतिध्वनी संकेतामध्ये व्यत्यय आणतो आणि अंतर मोजण्यात अयशस्वी ठरतो.
उदाहरणार्थ, प्रखर सूर्यप्रकाशात भरपूर प्रमाणात नियर-इन्फ्रारेड घटक असतात, जे टीओएफ सेन्सरच्या रिसीव्हरमध्ये बॅकग्राउंड नॉईज म्हणून प्रवेश करू शकतात. यामुळे लक्ष्यावरून परत परावर्तित झालेला कमकुवत मॉड्युलेटेड प्रकाश सिग्नल दबून जाऊ शकतो, ज्यामुळे सिग्नल-टू-नॉईज रेशो (SNR) कमी होतो आणि परिणामी मापनात त्रुटी, डेटा जंप्स किंवा अगदी अपयशही येऊ शकते.
हे सुनिश्चित करण्यासाठी कीटीओएफ लेन्सप्रखर प्रकाशाच्या वातावरणात स्थिरपणे काम करण्यासाठी, एका बहुस्तरीय आणि बहुआयामी सर्वसमावेशक संरक्षण धोरणाची आवश्यकता आहे. नॉईज सप्रेशन, सिग्नल एन्हांसमेंट आणि पर्यावरणाशी गतिमान जुळवून घेणे या त्यातील मुख्य संकल्पना आहेत. चला, मुख्य प्रक्रिया पद्धतींवर एक नजर टाकूया:
1.ऑप्टिकल पातळीवर तीव्र प्रकाश दमन
तीव्र प्रकाशामुळे होणारा व्यत्यय टाळण्याची गुरुकिल्ली म्हणजे टीओएफ सेन्सरमध्ये प्रवेश करणाऱ्या पार्श्वभूमी प्रकाशाचे प्रमाण मर्यादित ठेवणे. सौर किरणोत्सर्गाच्या वर्णपटात, ९४० एनएम जवळील किरणोत्सर्गाची तीव्रता ८५० एनएम क्षेत्राच्या तुलनेत लक्षणीयरीत्या कमी असते, ज्यामुळे सूर्यप्रकाशाच्या व्यत्ययाला स्वाभाविकपणे अधिक चांगला प्रतिकार मिळतो.
म्हणून, लेन्सची रचना करताना, सर्वप्रथम ९४०nm तरंगलांबीचा प्रकाश स्रोत निवडला जाऊ शकतो, कारण तो नैसर्गिक प्रकाशात अधिक स्थिरपणे कार्य करतो. दुसरे म्हणजे, लेन्स सेन्सरच्या समोर एक नॅरोबँड फिल्टर बसवला जाऊ शकतो, ज्याची केंद्र तरंगलांबी प्रकाश स्रोताशी तंतोतंत जुळते.
हा फिल्टर केवळ एका विशिष्ट तरंगलांबीच्या मर्यादेतील प्रकाशालाच आरपार जाऊ देतो आणि ९०% पेक्षा जास्त सूर्यप्रकाश व इतर विखुरलेला प्रकाश गाळून टाकू शकतो, ज्यामुळे ऑप्टिकल सिग्नल-टू-नॉईज रेशोमध्ये लक्षणीय सुधारणा होते.
याव्यतिरिक्त, लेन्सच्या समोर लेन्स हूड लावल्याने बाजूने रिसीव्हरमध्ये प्रवेश करणारा सभोवतालचा प्रकाश प्रभावीपणे कमी करता येतो. त्याच वेळी, रिसीव्हिंग फील्ड ऑफ व्ह्यू (FOV) आणि ट्रान्समिटिंग फील्ड ऑफ व्ह्यू (FOI) यांच्यात अचूक जुळवणी सुनिश्चित केल्याने विखुरलेल्या प्रकाशाचा हस्तक्षेप आणखी कमी होऊ शकतो.
ToF लेन्सना ऑप्टिकल स्तरावर तीव्र प्रकाश दमनाची आवश्यकता असते.
2.सिग्नलची ताकद सुधारा
ऑप्टिकल डिझाइन ऑप्टिमाइझ करून आणि मोठ्या ॲपर्चरची लेन्स वापरून प्रकाश ग्रहण वाढवता येते आणि सिग्नल-टू-नॉइज रेशो सुधारता येतो. याव्यतिरिक्त, डोळ्यांच्या सुरक्षिततेच्या मानकांच्या मर्यादेत राहून, परत येणाऱ्या सिग्नलची शक्ती वाढवण्यासाठी आणि सभोवतालच्या प्रकाशाच्या प्रभावाला (स्वॅम्पिंग इफेक्ट) तोंड देण्यासाठी उच्च-शक्तीच्या लेझर ट्रान्समीटरचा वापर केला जाऊ शकतो.
3.सेन्सर आणि सर्किट अँटी-इंटरफेरन्स
टीओएफ सेन्सर्सहे सेन्सर्स विद्युतचुंबकीय व्यत्ययासाठी अत्यंत संवेदनशील असतात; प्रखर प्रकाशाच्या वातावरणात विद्युतचुंबकीय गोंगाट सर्किटमधून प्रवाहित होऊ शकतो. प्रखर प्रकाशामुळे होणारे पिक्सेल सॅचुरेशन टाळण्यासाठी, उच्च डायनॅमिक रेंज किंवा अँटी-ब्लूमिंग क्षमता असलेले विशेष ToF सेन्सर्स वापरले जाऊ शकतात.
सेन्सर रीडआउट सर्किटरीमध्ये पार्श्वभूमी प्रकाश रद्द करण्याचे तंत्रज्ञान समाविष्ट केल्याने, सभोवतालच्या प्रकाशामुळे निर्माण होणारे पार्श्वभूमी चार्ज रिअल-टाइममध्ये वजा करणे शक्य होते. याव्यतिरिक्त, प्रकाश स्रोत आणि ऑप्टिकल रिसीव्हर मार्गामध्ये ऑप्टिकल आयसोलेटर किंवा यांत्रिक विलगीकरण वापरल्याने ऑप्टिकल सिग्नल थेट सर्किटरीमध्ये जोडले जाण्यापासून रोखता येते.
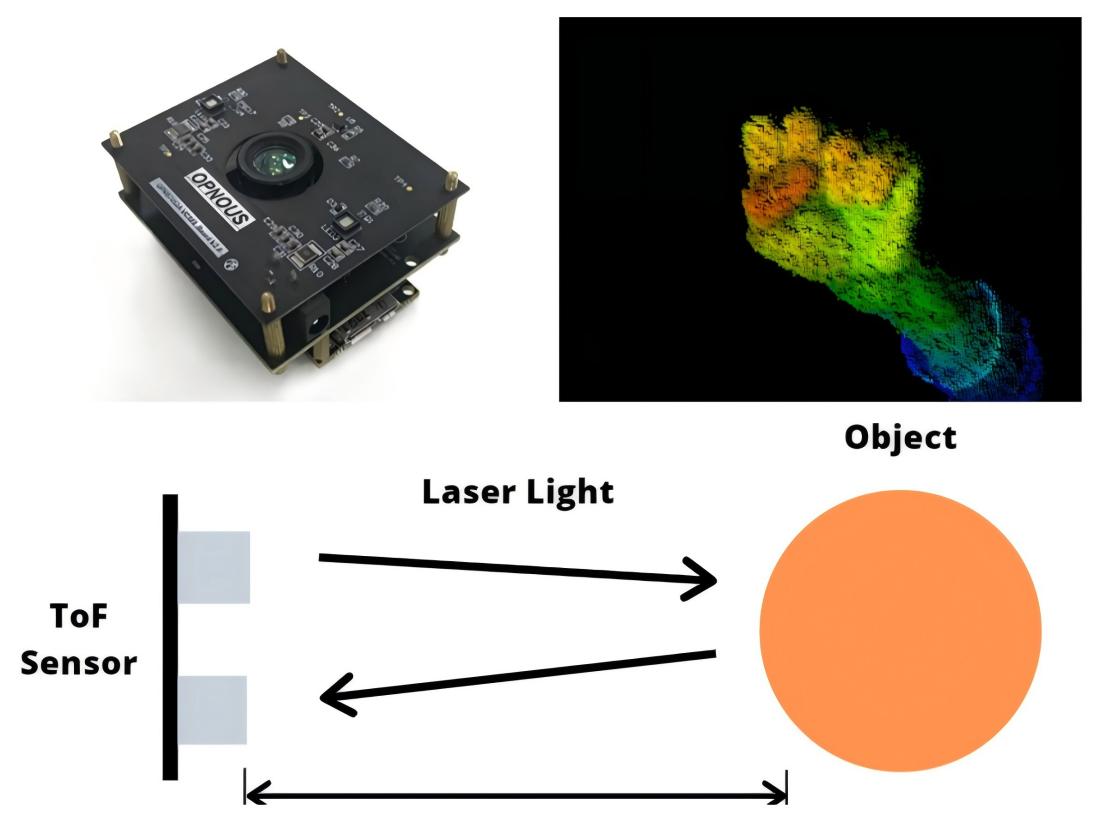
ToF सेन्सर्स विद्युतचुंबकीय व्यत्ययाला अत्यंत संवेदनशील असतात.
4.अल्गोरिदम आणि मॉड्युलेशन ऑप्टिमायझेशन
जरी हार्डवेअर-आधारित शिल्डिंग अपूर्ण असले तरी, सॉफ्टवेअर अल्गोरिदम अवशिष्ट नॉईजला आणखी कमी करू शकतात. सिग्नल प्रोसेसिंग दरम्यान, सेन्सर “सिग्नल अधिक पार्श्वभूमी प्रकाश” आणि “फक्त पार्श्वभूमी प्रकाश” यांसाठी डेटा कॅप्चर करण्यामध्ये वेगाने आलटून पालटून काम करतो; त्यानंतर अल्गोरिदम पार्श्वभूमी प्रकाश काढून टाकून एक तुलनेने स्वच्छ, वैध सिग्नल मिळवतात.
अल्गोरिथमिक ओळखामुळे स्वयंचलित समायोजन करणे शक्य होते—जसे की समान-फ्रिक्वेन्सी हस्तक्षेप (उदा., दुसऱ्या ToF डिव्हाइसमधून) आढळल्यावर मॉड्युलेशन फ्रिक्वेन्सीमध्ये सूक्ष्म बदल करणे—जेणेकरून व्यत्यय आणणाऱ्या सिग्नलचे सिंक्रोनायझेशन विस्कळीत करता येते.
फोटॉन टाइम-डिस्ट्रिब्युशन हिस्टोग्रामचे विश्लेषण करून, सिग्नलच्या वैशिष्ट्यांशी जुळत नसलेले नॉईज फोटॉन ओळखले जाऊ शकतात आणि वगळले जाऊ शकतात, ज्यामुळे केवळ वैध सिग्नल पीक्स टिकून राहतात.
टीओएफडेप्थ डेटा हा RGB कॅमेरे आणि IMUs सारख्या इतर सेन्सर्सच्या डेटासह एकत्रित केला जातो. जेव्हा अत्यंत तीव्र प्रकाशाच्या परिस्थितीत ToF ची कार्यक्षमता कमी होते, तेव्हा ही प्रणाली भरपाई किंवा क्रॉस-व्हॅलिडेशनसाठी इतर सेन्सर्सच्या डेटावर अवलंबून राहू शकते, ज्यामुळे संपूर्ण पर्सेप्शन प्रणालीची स्थिरता सुनिश्चित करण्यासाठी रिडंडन्सी आणि फॉल्ट टॉलरन्स प्राप्त होतो.
त्याच वेळी, ही प्रणाली सभोवतालच्या प्रकाशाच्या तीव्रतेवर रिअल-टाइममध्ये लक्ष ठेवते आणि त्यानुसार लेझर पॉवर व सेन्सर इंटिग्रेशन टाइम गतिमानपणे समायोजित करते; उदाहरणार्थ, ओव्हरएक्सपोजर टाळण्यासाठी तीव्र प्रकाशाच्या परिस्थितीत ती आपोआप पॉवर वाढवू शकते किंवा इंटिग्रेशन टाइम कमी करू शकते.
शिवाय, जटिल मॉड्युलेशन वेव्हफॉर्म आणि मल्टी-सॅम्पल ॲव्हरेजिंग यांचा समावेश असलेल्या प्रगत मॉड्युलेशन तंत्रांच्या वापरामुळे हस्तक्षेप प्रतिकारशक्ती आणि मापन अचूकता या दोन्हींमध्ये वाढ होते.
अल्गोरिदम आणि मॉड्युलेशन ऑप्टिमायझेशनचा समावेश असलेल्या पद्धती वापरून
5.प्रणाली एकीकरण आणि पर्यावरणीय अनुकूलन
उच्च तापमानामुळे आवाज वाढू शकतो. उष्णता वहनाची चांगली रचना लेझर आणि सेन्सरची स्थिर कार्यक्षमता सुनिश्चित करू शकते. सुयोग्यरित्या डिझाइन केलेले लेन्स हूड किंवा रचना लेन्समध्ये प्रवेश करणाऱ्या थेट तीव्र प्रकाशाचे प्रमाण देखील कमी करू शकते.
या प्रणालीमध्ये स्वयंचलित ओळख आणि मोड स्विचिंगची सोय आहे; जेव्हा सभोवतालच्या प्रकाशाची तीव्रता एका मर्यादेपेक्षा जास्त होते, तेव्हा ती आपोआप रेंजिंग फ्रिक्वेन्सी कमी करू शकते किंवा उच्च-शक्ती उत्सर्जन मोडवर स्विच करू शकते. तीव्र प्रकाश आणि तापमानातील चढउतारामुळे प्रणालीच्या पॅरामीटरमध्ये बदल होऊ शकत असल्याने, रेंजिंगची अचूकता टिकवून ठेवण्यासाठी नियतकालिक कॅलिब्रेशन आवश्यक आहे.
थोडक्यात, हार्डवेअर आणि सॉफ्टवेअर संरक्षण पद्धतींच्या बहुआयामी संयोजनाचा वापर करून,टीओएफ लेन्सप्रखर प्रकाशाच्या वातावरणातही स्थिर अंतर राखू शकते आणि त्रुटी अत्यंत कमी मर्यादेत ठेवू शकते.
पोस्ट करण्याची वेळ: ०४-ऑगस्ट-२०२६


