Принцип вимірювання часу прольоту (ToF) полягає у обчисленні відстані шляхом випромінювання інфрачервоного світла та вимірювання часу його проходження туди й назад. Сильне світло (наприклад, прямі сонячні промені, прожектори тощо) генеруватиме багато фонового світла, яке перешкоджатиме сигналу луни випромінюваного світла та призведе до збоїв у визначенні відстані.
Наприклад, сильне сонячне світло містить велику кількість компонентів ближнього інфрачервоного діапазону, які можуть потрапляти в приймач датчика ToF як фоновий шум. Це може заглушити слабкий модульований світловий сигнал, відбитий від цілі, що призводить до зменшення співвідношення сигнал/шум (SNR), що спричиняє помилки вимірювання, стрибки даних або навіть збої.
Щоб забезпечити цеToF-лінзиДля стабільної роботи в умовах сильного освітлення потрібна багаторівнева та багатовимірна комплексна стратегія захисту. Основними ідеями є придушення шуму, покращення сигналу та динамічна адаптація до навколишнього середовища. Давайте розглянемо основні методи обробки:
1.Сильне придушення світла на оптичному рівні
Ключем до запобігання перешкодам від інтенсивного світла є обмеження кількості фонового світла, що потрапляє на датчик ToF. У спектрі сонячного випромінювання інтенсивність випромінювання поблизу 940 нм значно нижча, ніж в області 850 нм, що забезпечує кращу стійкість до перешкод сонячного світла.
Тому під час проектування об'єктива, спочатку можна вибрати джерело світла з довжиною хвилі 940 нм, оскільки воно стабільніше працює за природного освітлення. По-друге, перед сенсором об'єктива можна встановити вузькосмуговий фільтр, центральна довжина хвилі якого точно узгоджена з джерелом світла.
Цей фільтр пропускає лише світло в певному діапазоні довжин хвиль і може фільтрувати понад 90% сонячного світла та розсіяного світла, значно покращуючи оптичне співвідношення сигнал/шум.
Крім того, встановлення бленди перед об'єктивом може ефективно зменшити потрапляння навколишнього світла збоку на приймач. Водночас, забезпечення точного узгодження між полем зору приймача (FOV) та полем зору передавального пристрою (FOI) може ще більше зменшити перешкоди від розсіяного світла.
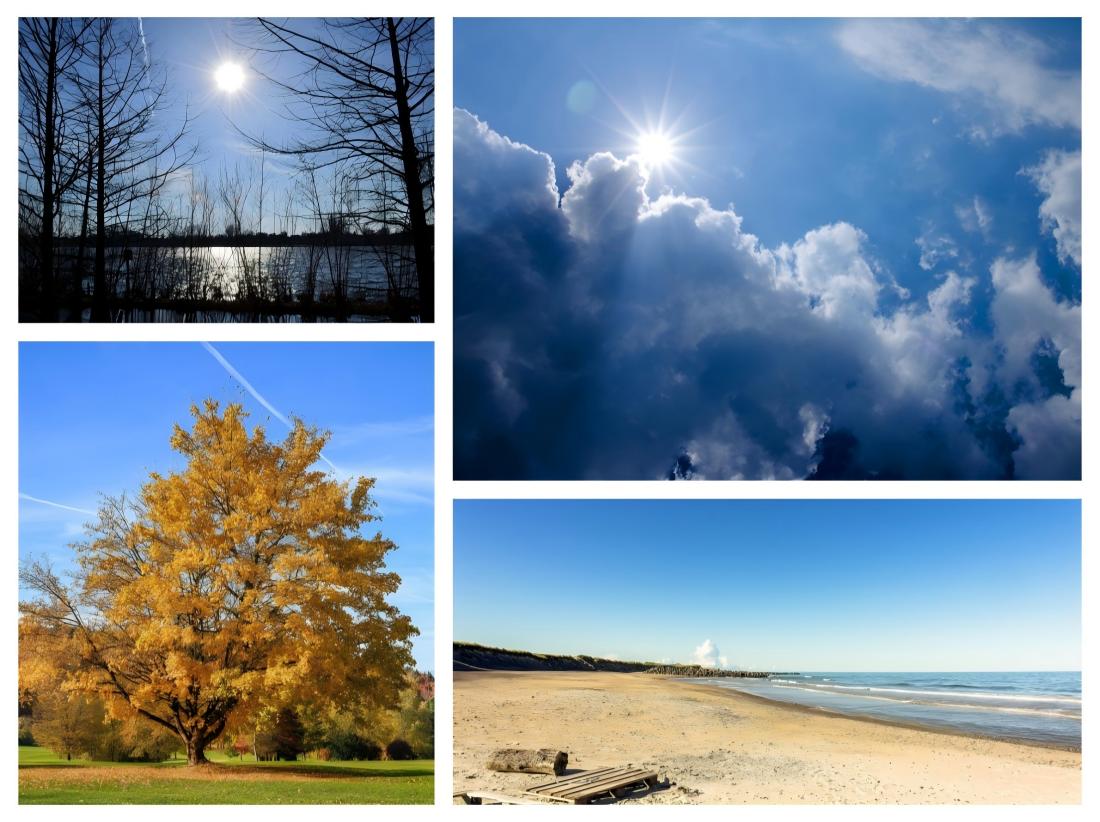
Об'єктиви ToF потребують придушення сильного світла на оптичному рівні
2.Покращення сили сигналу
Оптимізація оптичної конструкції та використання об'єктива з великою діафрагмою може збільшити поглинання світла та покращити співвідношення сигнал/шум. Крім того, в межах стандартів безпеки для очей, потужний лазерний передавач може бути використаний для посилення сили зворотного сигналу та протидії ефекту затьмарення навколишнього світла.
3.Захист датчика та схеми від перешкод
Датчики часу обертаннянадзвичайно чутливі до електромагнітних перешкод; електромагнітний шум у середовищах із сильним освітленням може проникати через схему. Для запобігання пересиченню пікселів, спричиненому інтенсивним світлом, можна використовувати спеціалізовані датчики часу обертання (ToF) з високим динамічним діапазоном або можливостями запобігання розсіянню.
Включення технології придушення фонового освітлення в схему зчитування датчика дозволяє віднімати фонові заряди, що генеруються навколишнім освітленням, у режимі реального часу. Крім того, використання оптичних ізоляторів або механічної ізоляції між джерелом світла та оптичним приймальним шляхом може запобігти безпосередньому надходженню оптичних сигналів до схеми.
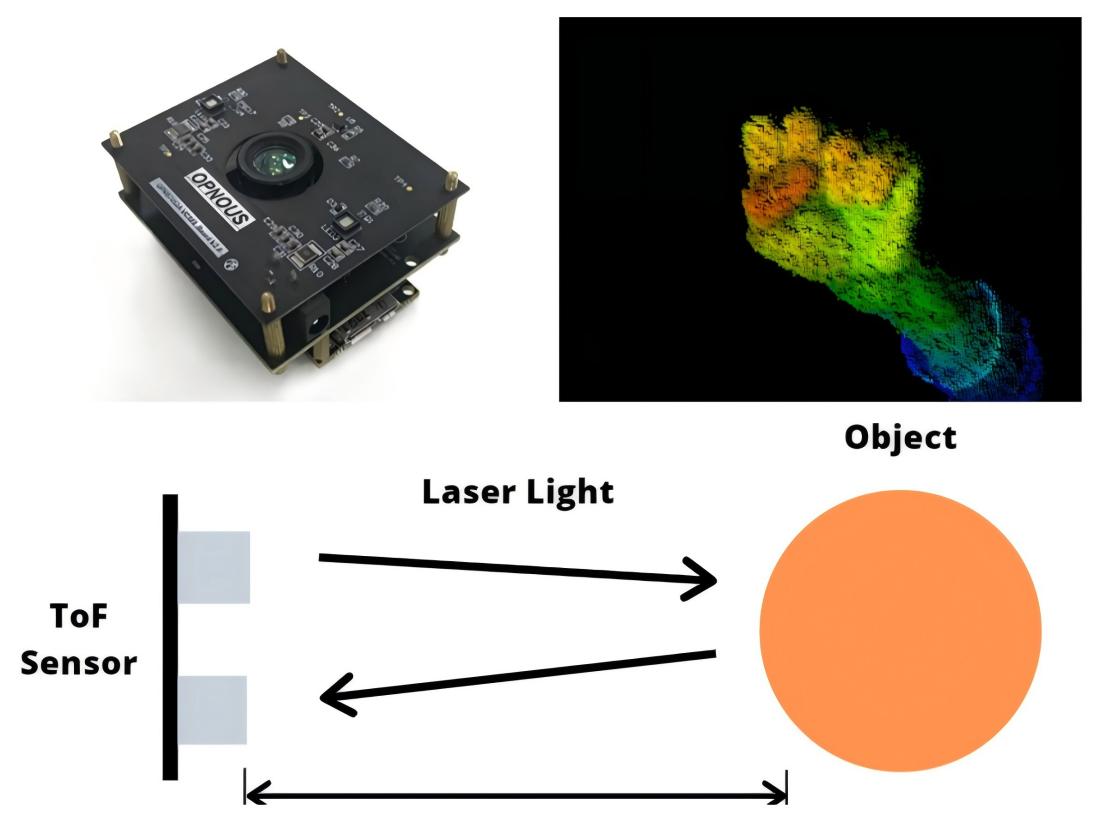
ToF-сенсори надзвичайно чутливі до електромагнітних перешкод
4.Оптимізація алгоритму та модуляції
Навіть якщо апаратне екранування недосконале, програмні алгоритми можуть додатково придушити залишковий шум. Під час обробки сигналу датчик швидко перемикається між зчитуванням даних для «сигналу плюс фонового світла» та «лише фонового світла»; потім алгоритми усувають фонове світло, щоб отримати відносно чистий, достовірний сигнал.
Алгоритмічна ідентифікація дозволяє виконувати автоматичні коригування, такі як точне налаштування частоти модуляції при виявленні перешкод на тій самій частоті (наприклад, від іншого пристрою ToF), щоб порушити синхронізацію сигналу перешкод.
Аналізуючи гістограму розподілу фотонів у часі, можна ідентифікувати та відкинути шумові фотони, які не відповідають характеристикам сигналу, зберігаючи лише дійсні піки сигналу.
Точка можливостейДані глибини об'єднуються з даними з інших датчиків, таких як RGB-камери та IMU. Коли продуктивність ToF погіршується за екстремальних умов освітлення, система може покладатися на дані з інших датчиків для компенсації або перехресної перевірки, тим самим досягаючи надмірності та відмовостійкості для забезпечення стабільності всієї системи сприйняття.
Водночас система контролює інтенсивність навколишнього освітлення в режимі реального часу та динамічно регулює потужність лазера та час інтеграції датчика; наприклад, вона може автоматично збільшувати потужність або скорочувати час інтеграції за умов сильного освітлення, щоб запобігти переекспонуванню.
Крім того, використання передових методів модуляції, що включають складні форми сигналів модуляції та багатовибіркове усереднення, підвищує як стійкість до перешкод, так і точність вимірювання.
Використання методів, що включають алгоритми та оптимізацію модуляції
5.Системна інтеграція та адаптація до навколишнього середовища
Високі температури можуть посилювати шум. Хороша конструкція тепловідведення може забезпечити стабільну роботу лазерів і сенсорів. Добре спроектована бленда або конструкція об'єктива також може зменшити кількість прямого сильного світла, що потрапляє на об'єктив.
Система має функцію автоматичного виявлення та перемикання режимів; коли інтенсивність навколишнього освітлення перевищує певний поріг, вона може автоматично зменшити частоту вимірювання дальності або перейти в режим випромінювання з більшою потужністю. Оскільки інтенсивне світло та коливання температури можуть спричинити дрейф параметрів системи, періодичне калібрування є важливим для підтримки точності вимірювання дальності.
Підсумовуючи, використовуючи багатовимірну комбінацію методів апаратного та програмного захисту,ToF-лінзиможе підтримувати стабільний діапазон в умовах сильного освітлення та утримувати похибки в межах надзвичайно низького діапазону.
Час публікації: 04 серпня 2026 р.


